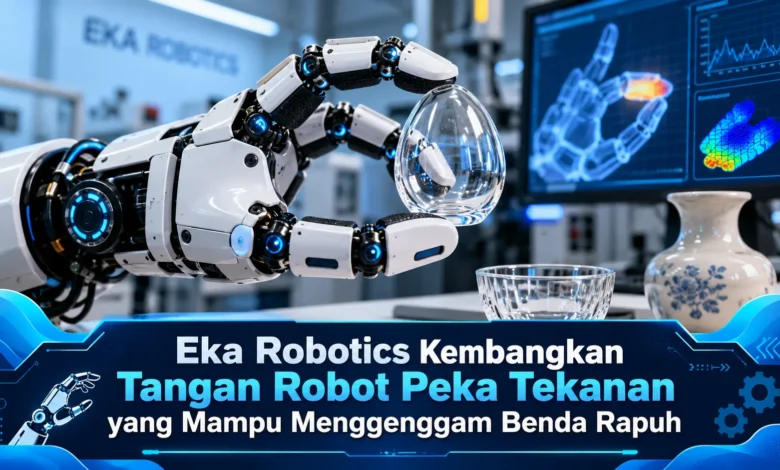
Perkembangan TEKNOLOGI robotika semakin menarik setelah Eka Robotics mengembangkan tangan robot yang mampu merasakan tekanan ketika menggenggam berbagai objek, termasuk benda yang mudah rusak. Perusahaan rintisan asal Cambridge, Massachusetts, Amerika Serikat, ini menggabungkan sensor gaya dengan kecerdasan buatan untuk menghasilkan gerakan yang lebih halus dan adaptif. Teknologi tersebut memungkinkan robot menyesuaikan kekuatan genggaman berdasarkan respons fisik benda yang disentuh, bukan hanya mengandalkan kamera. Inovasi ini menjadi perhatian setelah Eka Robotics mengumumkan pendanaan Seri A sebesar 150 juta dolar AS pada 20 Oktober 2026, sekaligus memperlihatkan potensi baru penggunaan robot dalam industri manufaktur, logistik, dan pekerjaan yang membutuhkan ketelitian tinggi.
Mengenal Eka Robotics dan Inovasi Tangan Robot Peka Tekanan
Perusahaan Eka Robotics dikenal sebagai pengembang teknologi kecerdasan buatan fisik yang mengembangkan sistem robot dengan kemampuan merasakan tekanan. Perusahaan tersebut dibentuk melalui kolaborasi Pulkit Agrawal, profesor dari Massachusetts Institute of Technology, dan Tuomas Haarnoja, mantan peneliti Google DeepMind. Keduanya memusatkan perhatian pada salah satu hambatan utama dalam dunia robotika, yaitu pengendalian kontak antara robot dan benda. Tidak seperti robot industri konvensional yang umumnya bekerja berdasarkan lintasan terprogram, sistem Eka Robotics dirancang untuk menyesuaikan tindakan ketika menghadapi kondisi fisik yang tidak selalu sama. Pendekatan tersebut memberikan kemungkinan lebih luas bagi otomatisasi pekerjaan fisik.
Salah satu kemampuan menarik adalah kemampuan menyesuaikan tekanan saat menyentuh objek. Berdasarkan pengamatan terhadap prototipe robot, sistem Eka Robotics menunjukkan keterampilan menggenggam benda seperti raspberry dan bola lampu yang membutuhkan pengaturan gaya secara tepat. Ketika mendekati objek, robot memanfaatkan pengamatan melalui kamera untuk mengarahkan gerakan mendekati target. Namun, setelah robot mulai merasakan permukaan, informasi gaya membantu menentukan gerakan berikutnya. Dengan mekanisme tersebut, robot dapat mengurangi risiko menghancurkan benda. Keberhasilan demonstrasi ini menunjukkan kemajuan penting dalam penerapan sensor sentuhan pada mesin.
Cara Kerja Sensor Tekanan pada Tangan Robot Eka Robotics
Teknologi utama menggunakan arsitektur bernama Vision-Force-Action, yaitu sistem yang memadukan informasi visual dengan umpan balik tekanan. Jika dibandingkan dengan pendekatan Vision-Language-Action yang menghubungkan informasi visual dengan instruksi serta tindakan, model Eka Robotics menempatkan umpan balik gaya sebagai komponen penting. Dalam proses menggenggam, kamera digunakan untuk mengidentifikasi posisi objek, sedangkan sensor gaya mendeteksi perubahan tekanan. Kombinasi tersebut membantu robot mengambil keputusan ketika benda mulai bergeser. Melalui mekanisme ini, robot memiliki kemampuan mengoreksi tindakan berdasarkan kontak.
Integrasi informasi kontak fisik memiliki peranan besar sebab benda di dunia nyata menunjukkan sifat fisik yang beragam. Untuk menggambarkan perbedaannya, menggenggam raspberry memerlukan tekanan yang sangat hati-hati, sedangkan mengangkat benda yang membutuhkan kekuatan tambahan membutuhkan pengendalian tekanan yang sesuai. Ketika genggaman terlalu kuat, benda rapuh dapat mengalami kerusakan. Di sisi lain, objek dapat tergelincir dari penjepit. Berkat respons sensor terhadap kontak, sistem dapat mengoreksi kekuatan genggaman. Penggunaan informasi fisik tersebut menjadi dasar penting untuk memperluas penggunaan robot pada pekerjaan rumit.
Bagaimana Eka Robotics Mengembangkan Kemampuan Robot melalui AI
Selain mengembangkan sensor, Eka Robotics menerapkan metode pembelajaran berbasis pengalaman untuk meningkatkan pengendalian tangan robot. Sistem pelatihan tersebut memberikan kesempatan bagi sistem untuk mengevaluasi tindakan melalui latihan pada lingkungan virtual. Melalui dunia virtual yang dibangun, berbagai faktor seperti berat objek, gaya kontak, dan interaksi antarbagian robot diperhitungkan dalam proses pembelajaran. Pendiri Eka Robotics menjelaskan bahwa pendekatan ini mendukung simulasi berbagai kondisi secara cepat tanpa selalu bergantung pada demonstrasi manusia. Keuntungan tersebut berpotensi mempercepat pengembangan.
Tantangan penting berikutnya adalah memindahkan keterampilan dari simulasi ke dunia nyata. Tahapan pengembangan ini sering disebut sim-to-real transfer. Ketika robot mulai digunakan secara langsung, permukaan benda dapat menunjukkan karakteristik yang sulit diperkirakan. Variasi dunia nyata dapat memengaruhi kekuatan genggaman. Karena itu, Eka Robotics mengembangkan simulasi fisika bersama pengendalian berbasis sensor. Pendekatan ini membantu robot beradaptasi terhadap perubahan. Walaupun demonstrasinya menarik, keberhasilan pada semua jenis objek belum dapat diasumsikan.
Manfaat Robot Peka Tekanan untuk Manufaktur dan Logistik
Kemampuan menggenggam benda secara adaptif berpotensi memberikan manfaat dalam lingkungan produksi modern. Selama ini, robot banyak menjalankan tugas dengan posisi objek yang tetap. Dalam kondisi tertentu, proses seperti menangani bagian yang mudah berubah posisi mengharuskan sistem merespons hambatan fisik. Salah satu kemungkinan penerapannya, tangan robot peka tekanan mungkin digunakan dalam proses perakitan presisi tanpa memaksakan gerakan ketika terjadi hambatan. Apabila sambungan memberikan resistansi, sistem memiliki dasar untuk merespons kontak. Fitur adaptasi ini dapat membantu meningkatkan fleksibilitas otomatisasi, meskipun keberhasilan komersialnya masih membutuhkan pengujian.
Untuk sektor lainnya, teknologi Eka Robotics dapat dikembangkan lebih lanjut pada penanganan barang dalam rantai pasok. Ketika menangani paket dan produk, robot perlu memindahkan objek berukuran beragam. Kemampuan membaca tekanan berpotensi mengurangi kesalahan pengambilan ketika produk diangkat menuju lokasi penyimpanan. Dalam industri makanan, teknologi serupa berpotensi berguna untuk menangani buah lunak. Meski potensinya luas, penggunaan langsung pada makanan memerlukan perhatian terhadap kebersihan. Selain itu, perusahaan harus mengevaluasi tingkat keberhasilan pengambilan, daya tahan perangkat, dan integrasi dengan sistem produksi sebelum mengadopsinya secara luas.
Pendanaan Eka Robotics dan Tantangan Pengembangan Robot Cerdas
Perkembangan Eka Robotics mendapatkan dukungan pendanaan besar. Dalam pengumuman pendanaan Oktober 2026, Eka Robotics mengumumkan perolehan pendanaan Seri A sebesar 150 juta dolar AS. Putaran investasi tersebut melibatkan investor utama Andreessen Horowitz atau a16z dan F-Prime, dengan nilai perusahaan pascainvestasi mencapai 1,45 miliar dolar AS. Besarnya pendanaan ini menunjukkan kepercayaan pasar modal ventura terhadap kemampuan manipulasi robot berbasis AI. Namun, valuasi perusahaan belum menjadi bukti penerapan komersial secara luas. Tahap perkembangan selanjutnya akan ditentukan oleh pengujian operasional.
Hambatan utama dalam pengembangan adalah menjaga ketepatan manipulasi dalam berbagai situasi. Percobaan pada fasilitas penelitian mampu menunjukkan hasil yang menarik, tetapi kondisi penggunaan industri lebih beragam. Objek dapat berubah posisi, material menunjukkan tingkat gesekan beragam, dan mesin memerlukan keandalan dalam jangka panjang. Untuk mendukung penerapan komersial, Eka Robotics perlu terus mengembangkan ketahanan sistem. Tidak hanya pada kemampuan genggaman, perusahaan juga harus mempertimbangkan kemudahan perawatan. Untuk mencapai penerapan yang berkelanjutan, keunggulan demonstrasi harus diterjemahkan menjadi manfaat nyata.
Eka Robotics Membuka Peluang Baru bagi Kecerdasan Buatan Fisik
Pengembangan tangan robot Eka Robotics memperlihatkan perkembangan menarik dalam pengembangan kecerdasan buatan fisik. Berkat integrasi sensor gaya, persepsi visual, dan model Vision-Force-Action, robot berpotensi menangani benda dengan tingkat kerapuhan berbeda. Metode pelatihan berbasis penguatan juga membantu mengembangkan keterampilan manipulasi. Walaupun hasil demonstrasinya menjanjikan, penerapan komersial membutuhkan evaluasi lebih lanjut. Di tengah kemajuan kecerdasan buatan, kemampuan robot untuk mengendalikan kekuatan sentuhan menjadi fondasi penting bagi robot generasi berikutnya. Menurut Anda, apakah sistem robot berbasis sensor sentuhan akan mengubah cara manusia bekerja bersama mesin? Bagikan pendapat Anda mengenai masa depan Eka Robotics.